ZDTaichu5.0-9B – 紫东太初面向物理世界开源的通用多模态大模型
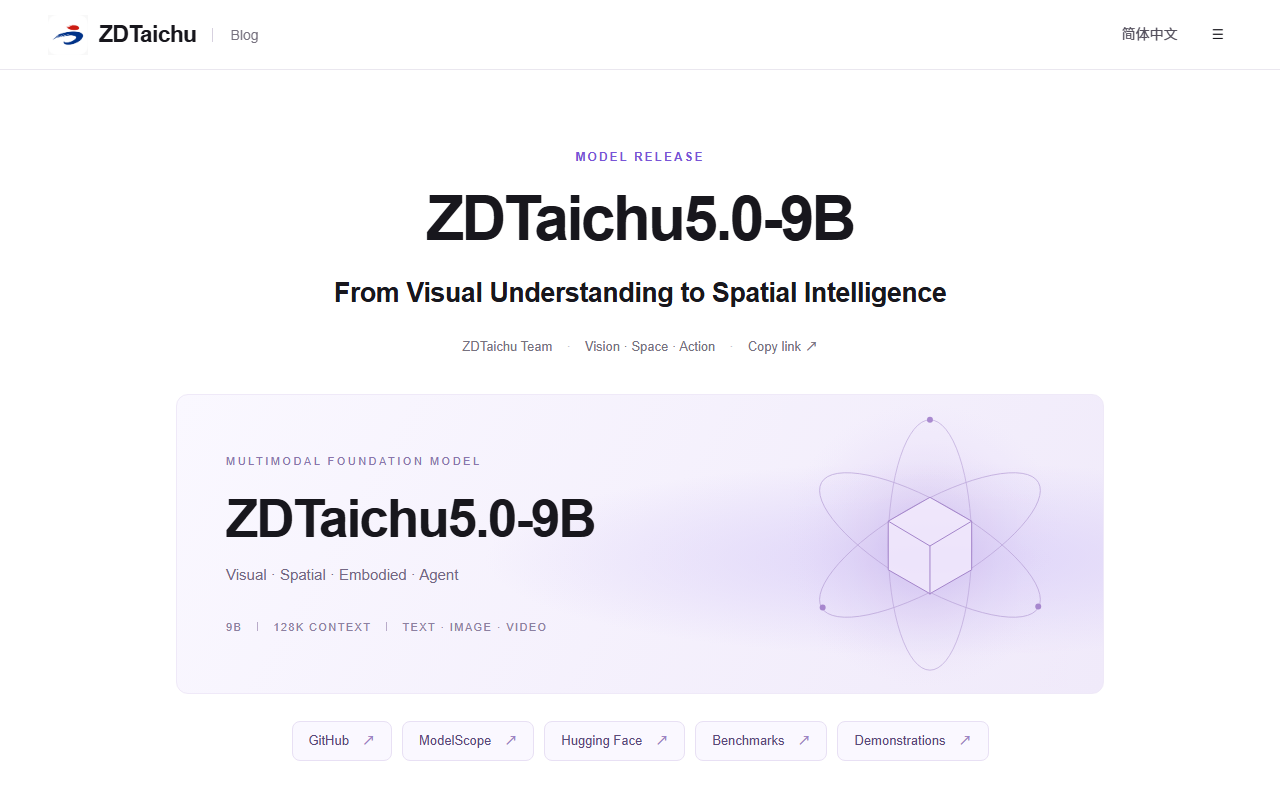 ZDTaichu5.0-9B 官方项目主页
在当今大模型技术向物理世界与具身智能深度挺进的浪潮中,紫东太初团队推出了新一代通用多模态大模型 ZDTaichu5.0-9B。它是一枚参数量级为 9B 的开源模型,定位非常明确:不做又一个”什么都能聊两句”的通用助手,而是要做真正理解三维空间、能够驱动机械臂去动手做事的认知底座。
这个定位在数据上得到了直接印证。ZDTaichu5.0-9B 在国际空间推理基准测试中展现出统治级别的实力,九大核心空间基准中有八项夺得同等参数规模下的全球第一。其中 MindCube-tiny 基准斩获 78.27 的高分,大幅领先同级模型;与此同时,它在图文交互、光学字符识别(OCR)、高阶数学与代码生成等通用领域依然稳居第一梯队,实现了空间感知与通用智能的兼顾。下面会按架构原理、应用场景、性能对照、部署路径与常见问题五个层面依次展开,方便按需跳转阅读。
对于长期关注国产多模态大模型的观察者来说,紫东太初这条技术路线并不陌生——此前本站已经收录过同源团队的 紫东太初 – 多模态大模型,ZDTaichu5.0-9B 可以看作这条路线在新一代架构上的延续与跃迁。如果你此前没有跟进过紫东太初系列,建议先补一遍前作的背景,会更清楚这次升级究竟解决了什么问题。
换句话说,它试图回答的是一个更难的命题:当指令不再是”描述这张图”,而是”把第三排第二个盒子拿过来”时,模型还能不能给出可以直接驱动机械臂的答案。
ZDTaichu5.0-9B的核心架构与技术亮点
为什么一个 9B 规模的模型能在空间推理上压过同量级对手?答案藏在它的推理机制、稳定性设计和训练方案里。下面这四项构成了 ZDTaichu5.0-9B 的技术骨架。
- 自适应循环推理与熵门控机制:不同于传统模型的单向直通计算,该架构在每一个 Token 的生成阶段引入动态熵门控策略。当模型面对高度不确定的预测场景、概率分布呈现离散状态时,系统会自动触发局部层块的循环递归运算,在多轮迭代中深度修正内部特征表征;而对于确定性极高的常规 Token 则直接输出。这样一来,模型在不依赖外部插件的前提下,把宝贵的算力精准投放到攻坚克难的关键节点上。
- 三健控制系统:为了彻底规避循环迭代可能引发的表征漂移隐患,研发团队设计了三重稳定防御网:利用阻尼更新策略严格锚定每轮修正的幅度,并以初始表征为参照物;通过 KL 散度与隐状态残差构成的双重判据精准把控收敛时机;同时完整保留中间运行轨迹,支持从多元结果中遴选低风险表征,并在必要时刻执行安全回滚。
- 课程化渐进训练体系:整个学习过程分为阶梯式演进的三部曲。预训练阶段依托海量过滤后的图文、网页、多视角视频及三维仿真多模态数据夯实地基;精调阶段输入真实业务问答对、具身空间案例以及智能体交互轨迹,并严格核查图文与操作约束的一致性;尾声阶段辅以长推理样本的退火淬炼,并深度融合 GRPO 强化学习算法,以正确率、坐标命中度以及格式合规性等可量化指标作为正向激励。
- 长周期任务闭环架构:模型内部的循环机制专注于单步推理难题,而宏大长程任务的稳步推进则依托外部环境的实时反馈机制。系统在执行每一步动作后都会通过全新捕捉的画面核验现场状态,从而构建起”视觉感知—深度认知—物理行动—环境反馈”的无缝闭环链路。
把这四项串起来看,ZDTaichu5.0-9B 的设计逻辑其实相当朴素:让模型在”难的地方多想几遍”,同时用三重约束保证多想不会想偏,再用课程化的训练按阶段喂进去,最后用环境反馈把单次推理接成可执行的长链条。它并没有追求参数上的膨胀,而是把预算花在了推理过程的组织方式上。
ZDTaichu5.0-9B的主要应用领域
空间理解能力从来不是为跑分准备的,它最终要落在”看得懂、指得准、抓得住”上,这也是评估一个具身模型是否真能上机的最朴素标准。ZDTaichu5.0-9B 目前公开的方向主要集中在以下五类场景,覆盖了从实验台到货架再到机器人本体的完整链路。
- 尖端科研实验自动化:作为自动化实验平台的智慧中枢,胜任试管的有序排列、微量液体转移等多工序复杂操作,并同步监控样品的身份属性、三维空间坐标准位及整体任务进度。
- 现代工业制造与柔性生产:深度赋能备料配送、机台上下料检测以及工位日常整理,在视觉受限、密集货架遮挡等复杂工况下精准锚定目标,并校验抓取放置的结果是否到位。
- 前沿科学计算辅助:能够无缝理解自然语言表述的科学命题,自动编写并调用 Python/SciPy 生态完成解析与数值求解,实现理论仿真计算与湿实验室操作的打通。
- 智能仓储物流调度:从容应对”精准抓取第三排第二个货料盒”这类复杂指令,高效完成对象属性绑定、空间序列排布以及坐标绝对定位,化解现实物流中的各类突发遮挡痛点。
- 机器人具身智能高层规划:充当具身智能机器人的高级认知大脑,全面负责环境解析、对象记忆与任务拆解,并与底层控制系统深度协同,保障长周期任务圆满达成。
这五类场景有一个共同特点:它们都不允许”大概是对的”。在场景里,模型答偏一点顶多是废话;但在移液、上下料、抓盒子这类任务里,偏一格就是失败。ZDTaichu5.0-9B 把坐标命中度直接写进了强化学习的奖励指标,本质上就是在为这种”不许偏”的要求买单。
ZDTaichu5.0-9B与同类开源模型性能对照
官方在公布成绩时给出了与 Qwen3.5-9B 的同参数横向对照。选择同参数规模作为对照组是有意义的——它排除了”靠堆参数取胜”的可能,让差异回到架构、训练与数据本身。为了让对比更直观,下表保留了官方披露的关键数据,未做任何取舍。
| 评估维度 | ZDTaichu5.0-9B(紫东太初) | Qwen3.5-9B(阿里通义) |
|---|---|---|
| 战略定位 | 聚焦物理世界的通用多模态大模型 | 常规通用多模态大模型 |
| MindCube-tiny得分 | 78.27分 | 57.60分(落后20.67分) |
| 参照系变换与方位判别 | 精准输出”右前方” | 出现参照系混乱失准 |
| 属性绑定与空间排序 | 坐标[237,226]完美命中真值 | 坐标[360,280]指向错误目标 |
| 可供性推理(放置点识别) | 坐标[650,720]准确落在空闲区 | 坐标偏离至违规区域 |
| 空间基准综合表现 | 8项同参数全球第一,部分超越Gemini 3 Pro超7% | 暂无相关头部排名披露 |
| 通用核心能力 | AI2D(91.48)、OCRBench(85.5)、AIME2026(89.2)、LiveCodeBench v6(73.4) | 未予公布,仅作空间专项对比 |
| 核心技术创新 | 熵门控自适应循环推理 + 训练方案全开源 | 侧重全生态成熟度与广泛通用场景 |
值得单独拎出来说的是坐标这一行。在属性绑定与空间排序任务上,ZDTaichu5.0-9B 给出的坐标 [237,226] 完美命中真值,而对照组给出的 [360,280] 指向了错误目标——这类任务最怕的不是”差一点”,而是参照系从一开始就搞错了。可供性推理上,模型输出的 [650,720] 准确落在空闲区,对照组则偏离到了违规区域。对于真正要驱动机械臂的系统来说,这两者的差别是能不能落地的差别。
如何获取与部署ZDTaichu5.0-9B
作为完全开源的项目,ZDTaichu5.0-9B 的权重获取与本地落地路径都比较清晰,下面按官方披露的几条归纳。
- 开源权重获取:开发者可直接访问官方 GitHub 仓库或 HuggingFace 模型库下载完整开源权重。
- 硬件本地部署:得益于 9B 的轻量化参数设计,单张消费级或专业级 GPU 显卡即可流畅加载运行,大幅压低了部署门槛。
- 多模态交互调用:支持输入图文混合指令,模型可实时返回方位辨识、物理目标绝对坐标以及可放置区域推荐等高精度空间推理结果。
- 无缝接入机器人硬件:能够作为顶层任务规划大脑,与底层的机械臂抓取、移动底盘导航等控制系统快速对接集成。
- 行业定制微调:借助官方全盘开放的数据生产管线与全套训练方案,开发者能够导入自有垂直场景数据进行持续二次微调。
 ZDTaichu5.0-9B GitHub开源仓库
实践中的一般顺序是:先在单卡上把权重跑起来,用图文混合指令验证基础的空间输出是否符合预期;确认之后再做两件事——要么把它接到具体的机器人控制回路上,要么用自有场景数据做二次微调。由于训练方案和数据生产管线都是公开的,第二条的起点比大多数开源模型要高不少。
理解 ZDTaichu5.0-9B 最快的方式不是读论文,而是亲手喂一条图文混合指令进去:给一张桌面俯视图,问它某个物体在哪儿、能不能放在某个位置,看它返回的是自然语言描述还是一组明确的坐标。这一步做完,你基本就明白它和普通多模态模型的差别了。
ZDTaichu5.0-9B的核心竞争优势
把这些点放在一起看,ZDTaichu5.0-9B 的差异化其实可以归纳为三句话:强项足够强、短板不明显、门槛足够低。下面按官方的表述逐条展开。
- 空间感知同档无冕之王:横扫九大国际空间基准斩获 8 项全球桂冠,MindCube-tiny 成绩领先同量级产品 15 个百分点以上。
- 通用能力坚如磐石:在具身空间智能实现越级突破的同时,图文理解、文字识别、数理分析与代码编写等传统通用能力依旧稳居第一梯队,AI2D 拿到 91.48、OCRBench 85.5、AIME2026 89.2、LiveCodeBench v6 73.4。
- 高性价比智能推理:开创性的熵门控动态循环机制,让模型把算力好钢用在刀刃上,确保复杂推理更精准,同时平均推理成本可控。
- 严苛真机实战考验:已在实验室试管操作、微量移液以及工业上下料、工位规整等真机实战任务中得到全方位验证,而非停留在榜单纸面成绩。
- 比肩甚至超越顶尖闭源模型:多项空间基准得分压倒性超越 Gemini 3 Pro 达 7% 以上,而部署开销远低于商业闭源系统。
- 百分百完全开源共享:权重、数据生成策略与训练方案毫无保留全部开源,全面赋能开发者结合自身业务场景进行深度定制开发。
需要提醒的是,”超越 Gemini 3 Pro 超 7%”这一结论限定在空间类基准上,并不意味着它在所有维度上都压过闭源旗舰。真正值得关注的其实是另外两点:一是这套能力可以在单张显卡上复现,二是训练方案本身也开放给了社区——这两件事决定了它能被多少人真的用起来。
ZDTaichu5.0-9B的常见问题解答
围绕这个模型被问得最多的,基本集中在三件事:能不能免费用、要多硬的硬件、以及它和常见多模态模型到底差在哪。下面按官方公开的信息逐一回答。
- ZDTaichu5.0-9B 是开源的吗,可以在哪里下载?
- 是完全开源的。开发者可以直接在官方 GitHub 仓库 https://github.com/Taichu-AI/ZDTaichu5.0-9B 或 HuggingFace 模型库 https://huggingface.co/TaichuAI/ZDTaichu5.0-9B 获取完整开源权重,项目主页 https://taichu-ai.github.io/ZDTaichu5.0-9B 则汇总了技术说明与评测结果。
- 本地跑 ZDTaichu5.0-9B 需要什么硬件条件?
- 得益于 9B 的轻量化参数设计,单张消费级或专业级 GPU 显卡即可流畅加载运行。对于大多数做二次开发或科研验证的团队来说,这意味着不需要额外的集群投入就可以把模型跑起来。
- ZDTaichu5.0-9B 和普通的多模态大模型有什么区别?
- 最大的区别在于战略定位:它聚焦物理世界,目标是把视觉感知转化为可执行的空间坐标与动作规划,而不仅是描述图片内容。这也是它在 MindCube-tiny 上拿到 78.27 分、在九大空间基准中拿下 8 项同参数全球第一的原因;与此同时,图文、OCR、数学、代码等通用能力仍保持在第一梯队。
ZDTaichu5.0-9B官方资源入口
- 官方项目网站:https://taichu-ai.github.io/ZDTaichu5.0-9B
- GitHub代码仓库:https://github.com/Taichu-AI/ZDTaichu5.0-9B
- HuggingFace开源主页:https://huggingface.co/TaichuAI/ZDTaichu5.0-9B
三个入口的分工很明确:想看技术报告与评测图表就去项目主页,想看代码实现与训练脚本就去 GitHub,只想把权重拉下来跑推理则直接用 HuggingFace 最快。建议先花十分钟浏览一遍项目主页的评测部分,再决定要不要动手部署。
另一个容易被忽略的点是性价比。不妨把熵门控机制单独拎出来想一想:如果所有 Token 都走同样的计算路径,那大部分算力其实被消耗在了毫无悬念的常规 Token 上;而引入循环递归之后,模型可以把迭代次数动态分配给真正困难的位置。这也解释了为什么它能用 9B 的体量在空间推理上取得这样的成绩。
OpenI AI时代点评
ZDTaichu5.0-9B 让我想到的一个判断是:多模态大模型的竞争焦点正在从”能不能看懂图”转向”能不能照着看懂的东西动手”。前者考验的是描述能力,后者考验的是坐标、参照系和动作序列——而后者恰恰是过去开源模型普遍薄弱的一环。九大空间基准 8 项同参数第一、MindCube-tiny 78.27 分,说明这次的定位不是口号。
更值得一提的是它的取舍方式。很多团队在空间能力上加码,代价是通用能力下滑;ZDTaichu5.0-9B 在 AI2D、OCRBench、AIME2026、LiveCodeBench v6 上依旧保持第一梯队,说明熵门控这套”把算力花在难 Token 上”的机制并没有牺牲基础盘。再加上 9B 的体量、单卡可跑、权重与训练方案全开源,它的实际可用度远高于纸面参数。
如果你在研究具身智能或空间推理,建议把它和站内的几条相关条目一起看:同源团队的前作 紫东太初 – 多模态大模型 可以帮助理解技术脉络,达闼RobotGPT多模态大模型 与 书生通用大模型(Intern-AI) 提供了另外两条国产多模态路线的参照,Ola全模态大模型 则代表了全模态融合的思路。做跨模型视觉能力对比时,也可以参考 Claude Vision 多模态能力指南。完整的技术细节、评测数据与下载入口,请以官方项目网站 https://taichu-ai.github.io/ZDTaichu5.0-9B 为准。
回顾这几年开源多模态模型的演化,从能识图、能看图说话,到能在二维图像里准确定位,再到如今把二维感知映射成三维世界里的可执行坐标,每一步其实都是在缩短”模型输出”与”现实动作”之间的距离。ZDTaichu5.0-9B 属于当下走得比较靠前的那一批,它给出的不是一段描述,而是一组可以直接下发给执行机构的数字。
综合来看,ZDTaichu5.0-9B 释放了一个清晰的信号:空间智能不再是闭源巨模型的专属赛道。当权重、训练方案和数据管线都摆在桌面上,真正的竞争就回到了场景本身——谁能把这套坐标级的理解能力接进自己的产线、实验室或机器人里,谁才真正拿到了这波红利。
相关文章

全面、高效的AI工具产品情报,发现和使用最酷的AI工具!
Ctrl + D 或 ⌘ + D 收藏本站到浏览器书签栏。